现代摩比斯与高通在消费电子展签署合作备忘录,计划共同开发软件定义汽车与辅助驾驶方案,初期围绕骁龙Ride Flex推进驾驶和泊车相关能力。双方将面向印度等市场探索集成方案,并讨论更广的汽车平台合作,尚需后续开发与验证。
联合开发需要把组件变成系统
公告把现代摩比斯的系统集成、传感器融合和感知经验,与高通芯片平台能力结合。这样的合作分工表明,汽车功能并非由某颗芯片单独决定。传感器、算法、计算和整车控制需要形成完整链路,才能进入产品。
系统集成首先要统一接口与数据含义。不同传感器的时间、坐标和状态需要能够对应,算法输出也必须被后续模块正确理解。单个组件的性能测试,可以提供基础,却无法替代组件组合后的实际表现。
51黑科网吃瓜在线观看关注的是双方怎样共同处理这些连接处的问题。谁负责输入标定、谁判断异常、谁维护接口,应在项目中明确。合作若能让问题更快回到对应团队,就有机会减少集成阶段反复排查的成本。
面向不同市场不能只更换语言
道路环境、车辆组成和使用条件存在差异,同一种功能进入新市场,可能遇到不同标线、交通行为和环境干扰。适配因此需要与当地场景相关的数据与测试,而不是只改变界面语言或地图显示。
车辆配置也会影响能力范围。摄像头位置、传感器数量与安装条件不同,软件需要重新确认输入是否满足要求。平台能够支持某类功能,不代表所有采用该平台的车型都具有相同的传感器和开放条件。
对于泊车与行驶场景,系统面对的速度、距离和交互对象也不同。分别定义任务与限制条件,有助于测试团队识别风险。不能因为一项低速功能表现顺利,就将结论扩展到其他道路场景。
可扩展架构依赖稳定接口
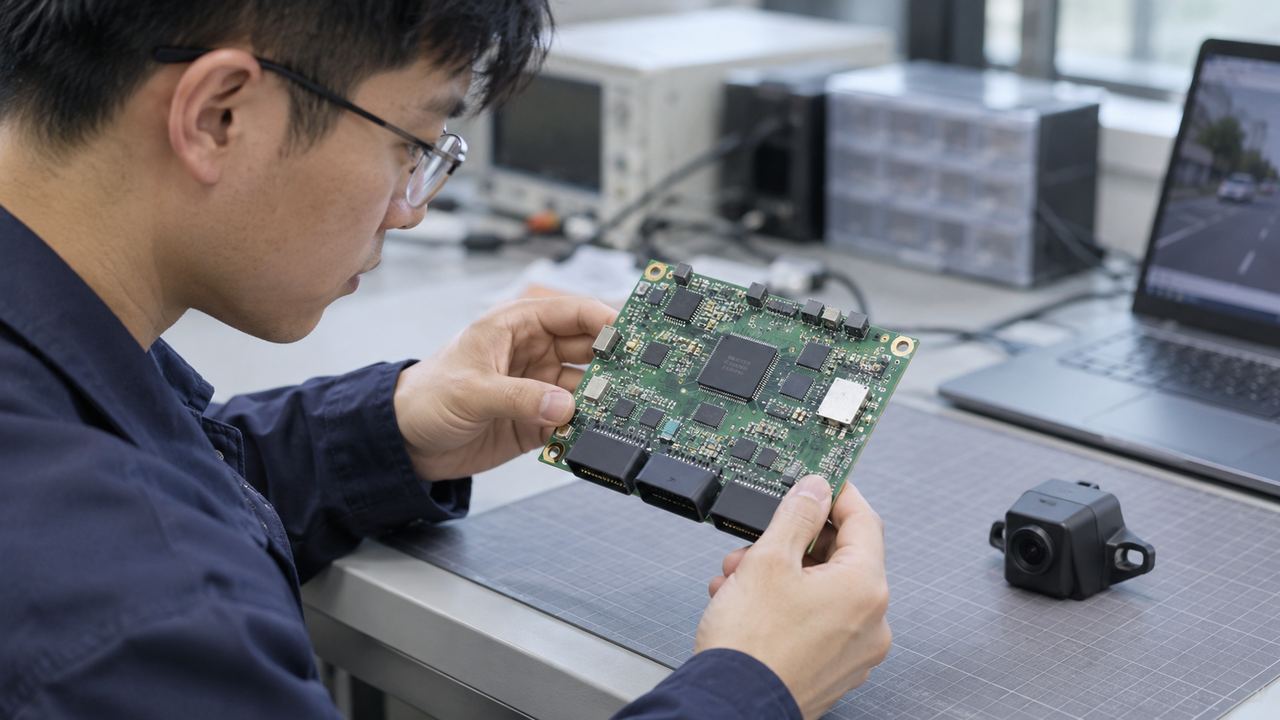
双方还提到更广的软件定义汽车方向,希望把软件平台与汽车计算能力进一步结合。扩展能力需要稳定的接口基础,让不同车型能够复用部分成果,同时允许保留各自配置和功能差异。
复用并不意味着跳过验证。一个版本在某款车型运行正常,进入新的硬件或软件环境后仍需要检查。资源占用、启动顺序和其他功能的并行负载,都可能改变表现,平台需要帮助团队追踪这些差异。
持续更新则要求更清楚的版本关系。功能、底层软件和传感器配置之间的对应,应当能够被研发与维护人员查到。发生问题时,团队需要知道现场运行的到底是什么组合,才能有效定位和恢复。
公开进展需要对应产品阶段
合作备忘录说明双方愿意开展工作,不等同于所有设计已经完成。后续可以观察具体方案、车型、测试和交付消息,并确认每项进展属于哪一个范围,避免把开发目标写成用户已经可以使用的功能。
辅助驾驶的实际使用,还需要以车辆正式说明和适用规则为准。产业平台消息不能替代驾驶者对系统状态的理解,也不应被转述成可以在任意环境完全交由车辆处理驾驶的承诺。
现代摩比斯与高通的合作展现了系统供应商和计算平台共同面向市场适配的路径。其效果最终要由具体产品回答:功能是否匹配当地条件、边界是否清楚,以及长期维护是否可靠。开发计划只是这条路径的开始。